Сервопривод с последовательным интерфейсом — это тип серводвигателя, управляемого по последовательному протоколу связи. Вместо традиционных сигналов широтно-импульсной модуляции (ШИМ) последовательный сервопривод получает команды и инструкции через последовательный интерфейс, такой как UART (универсальный асинхронный приёмопередатчик) или SPI (последовательный периферийный интерфейс). Это обеспечивает более точное и расширенное управление положением, скоростью и другими параметрами сервопривода.
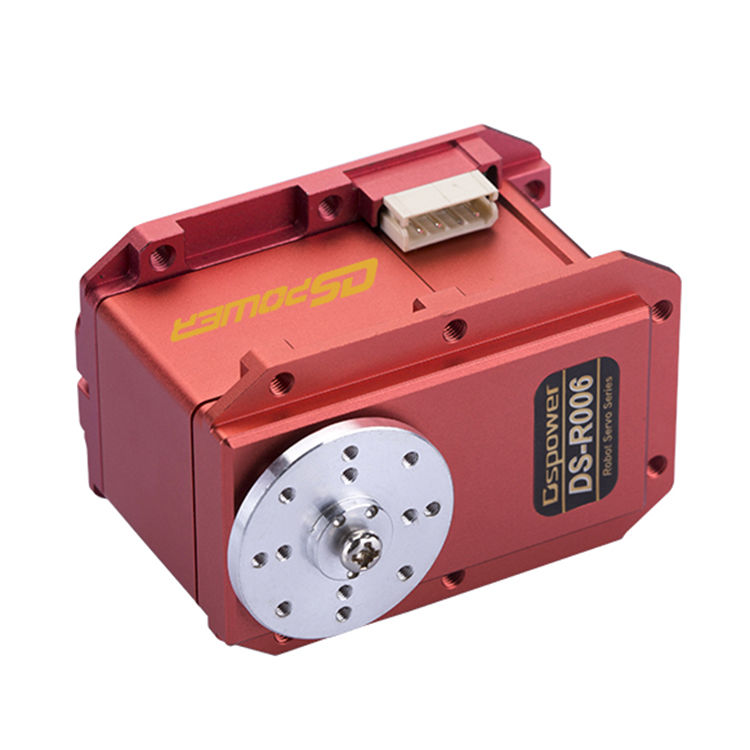
Последовательные сервоприводы часто имеют встроенные микроконтроллеры или специализированные коммуникационные чипы, которые интерпретируют последовательные команды и преобразуют их в соответствующие движения двигателя. Они также могут предлагать дополнительные функции, такие как механизмы обратной связи для предоставления информации о положении или состоянии сервопривода.
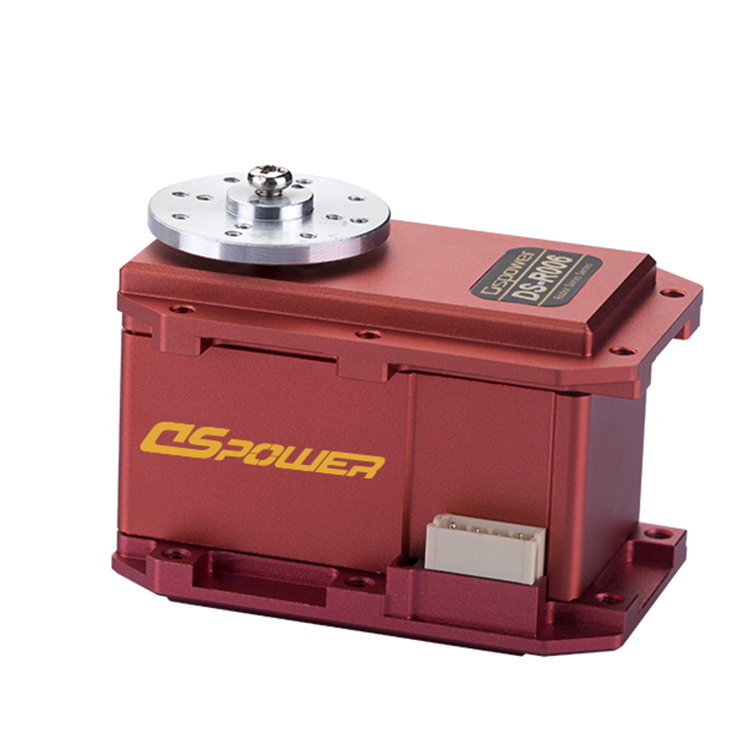
Благодаря использованию последовательного протокола связи эти сервоприводы легко интегрируются в сложные системы или управляются микроконтроллерами, компьютерами или другими устройствами с последовательными интерфейсами. Они широко используются в робототехнике, автоматизации и других приложениях, где требуется точное и программируемое управление серводвигателями.
Время публикации: 07 июня 2023 г.