Полагаю, любители авиамоделизма знакомы с рулевым механизмом. Сервопривод играет важную роль в авиамоделировании, особенно в моделях самолётов и кораблей. Рулевое управление, взлёт и посадка самолёта должны контролироваться рулевым механизмом. Крылья вращаются вперёд и назад. Для этого требуется тяга сервопривода.
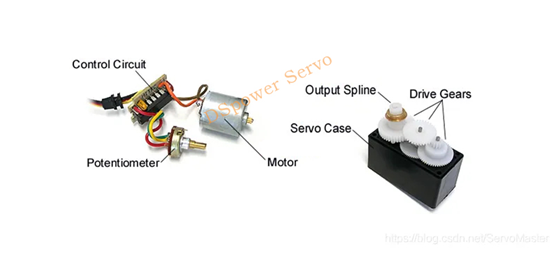
Серводвигатели также известны как микросерводвигатели. Конструкция рулевого привода относительно проста. Как правило, он состоит из небольшого двигателя постоянного тока (малого двигателя) и набора редукторов, а также потенциометра (подключённого к редуктору и выполняющего функцию датчика положения), платы управления (обычно включающей в себя компаратор напряжения и входной сигнал, а также источник питания).
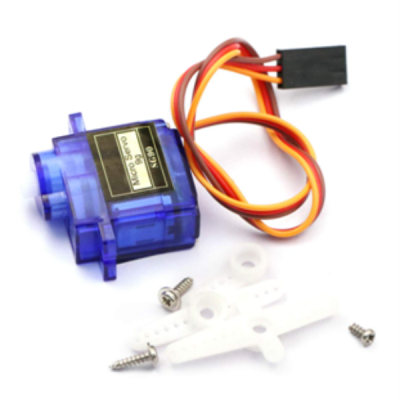
Сервопривод. В отличие от шагового двигателя, он представляет собой систему, состоящую из двигателя постоянного тока и различных компонентов. Шаговый двигатель использует обмотку статора для создания магнитного поля, притягивающего ротор с постоянными магнитами или воздействующего на реактивный сердечник статора для вращения в заданное положение. По сути, погрешность очень мала, и, как правило, отсутствует обратная связь. Мини-серводвигатель рулевого механизма питается от двигателя постоянного тока, поэтому необходим контроллер, который посылает команды двигателю постоянного тока, и в системе рулевого механизма реализована обратная связь.
Выходная шестерня редуктора рулевого механизма, по сути, соединена с потенциометром, образуя датчик положения, поэтому угол поворота рулевого механизма зависит от угла поворота потенциометра. Оба конца потенциометра подключены к положительному и отрицательному полюсам входного источника питания, а подвижный конец соединен с вращающимся валом. Сигналы подаются на компаратор напряжения (операционный усилитель), а питание операционного усилителя подключено к входному источнику питания. Входной управляющий сигнал представляет собой широтно-импульсную модуляцию (ШИМ), которая изменяет среднее напряжение пропорционально высокому напряжению в среднем периоде. Этот входной компаратор напряжения.
Сравнивая среднее напряжение входного сигнала с напряжением датчика положения, например, если входное напряжение выше напряжения датчика положения, усилитель выдает положительное напряжение питания, а если входное напряжение выше напряжения датчика положения, усилитель выдает отрицательное напряжение питания, то есть обратное напряжение. Это управляет прямым и обратным вращением двигателя постоянного тока, а затем управляет вращением рулевого механизма через выходной редуктор. Как показано на рисунке выше. Если потенциометр не связан с выходным редуктором, его можно соединить с другими валами редуктора для достижения более широкого диапазона рулевого механизма, например, поворота на 360°, путем управления передаточным отношением. Это может привести к большей, но не накопительной ошибке (т.е. ошибка увеличивается с увеличением угла поворота)..
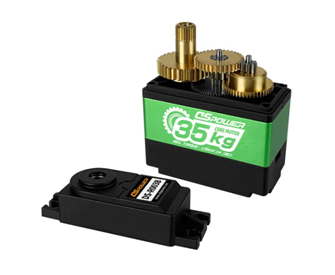
Благодаря простоте конструкции и низкой стоимости рулевой привод используется во многих областях, не ограничиваясь только авиамоделированием. Он также используется в различных роботизированных манипуляторах, роботах, машинах с дистанционным управлением, дронах, умных домах, промышленной автоматизации и других областях. С его помощью можно реализовать различные механические действия. Существуют также специальные высокомоментные и высокоточные сервоприводы для областей применения с высокими требованиями к точности или требующих большого крутящего момента и больших нагрузок.
Время публикации: 20 сентября 2022 г.